The alternator is an electrical component that is belt driven. The alternator charges the storage battery during engine operation and the alternator supplies electrical power for the machine electrical system. The alternators that are covered by this manual are internally cooled. Air is drawn through baffles. The baffles are located in the rear cover. The air exits from the drive end frame behind the fan.
The alternator converts mechanical energy to electrical energy. This is done by rotating a direct current electromagnetic field on the inside of a three-phase stator. The alternating current and voltage are generated by the stator. The current and the voltage are changed to direct current by a three-phase full wave rectifier. The rectifier uses six silicon rectifier diodes.
The alternator is a brushless unit. The voltage regulator is located inside the alternator. The only movable part in the assembly is the rotor. The rotor is mounted on a ball bearing at the drive end. The rotor is mounted on a roller bearing at the end with the rectifier. The conductors that carry current are stationary. These conductors are in the field winding, the stator windings, the six rectifying diodes, and the regulator circuit components.
The voltage regulator limits the voltage that is produced by the alternator at the output terminal. This is done by controlling the magnetic field that is present in the stationary field coil. The regulator allows current to flow. The current satisfies the electrical loads that are placed on the electrical system and the current charges the batteries.
An internal sense lead is used in order to control voltage. The lead is installed between the "B" terminal and the regulator.
Some of the alternators use a 6.35 mm (0.25 inch) threaded stud as a "B" terminal. This type of terminal is not insulated. When the alternator is connected to the battery, the stud will be energized.
An "R" terminal is located on the end of the alternator next to the "B" terminal. This terminal may be used by one of the following components:
A Charge Indicator
A Tachometer
VIMS, CMS, EMS, etc.
An Hourmeter
The component is provided voltage pulses at a frequency of 8 pulses for each revolution of the alternator. The current draw across the "R" terminal must not exceed 2 amperes.
The "I" terminal is located on the end of the 34SI alternator. The terminal is the second terminal from the output terminal. This terminal may be used to operate an indicator light. The terminal may also be used in order to ensure when the alternator starts. The "I" terminal is a threaded stud.
The "I" terminal is connected internally to the field circuit. An indicator light that is connected in series with the terminal will glow when there is a difference in potential between the terminal and battery voltage. When the system is charging properly, the light is off.
An isolated ground terminal is located on the end of the 34SI alternator. An isolated ground terminal is also located on the end of the isolated 30SI marine alternator. The terminal is on the opposite side from the "B" terminal. The isolated ground terminal is provided in order to connect a ground lead.
A ground terminal for the case is located on the side of the non-marine 30SI alternator housing. A screw and a lockwasher should be installed in the hole for the case ground. The screw prevents the entry of dirt and water.
Normal Operation
SMCS - 1405
The alternator is a brushless, heavy-duty integral charging system. The alternator has a built-in diode rectifier and a voltage regulator. The system produces DC current for electrical systems.
The solid state integrated circuit voltage regulator that is built into the alternator limits the system voltage by switching the ground circuit for the field coil on and off. This is done rapidly in order to control the current that is in the field coil. When the ground circuit for the alternator field is turned ON by the voltage regulator, the field current passes from the diode trio and through the stationary field coil. Nominal regulated voltages of 13.5 to 14.5 volts are available for 12 volt systems. The nominal regulated voltage for the 24 volt system is between 27 and 29 volts.
After the engine is started and rpm rises, the excitation circuit is turned on all the time, and generated voltage rises rapidly. If the "I" terminal is not used, the initial field voltages at start-up are generated by residual magnetism. The residual magnetism can be lost. This results in no output. Loss of the residual magnetism can be caused by extended downtime or a severe shock to the alternator. Refer to Troubleshooting, "T6 Residual Magnetism Restoration". As the speed increases and the output increases, the voltage that is available at the diode trio becomes sufficient to supply field current for normal operation. When the voltage at the "B" terminal exceeds the battery voltage current flows into the battery.
The 34SI model has an "I" terminal. The terminal CAN be used in order to supply excitation current. The current flows from a source that has a keyswitch through an indicator light. The indicator light provides a verification for alternator excitation and the light also provides a indication of faults. The "I" terminal must have an indicator or a resistor in series between the current source and the "I" terminal. This maintains the normal field current around 0.17 amperes. Once the alternator begins charging, the field current is supplied from the diode trio. Current stops flowing through the "I" terminal and the indicator lamp turns OFF.
The voltage regulator cycles the field current ON and OFF many times per second. This maintains the alternator output voltage at a preset level.
For 12 volt systems, an output rating of 105 to 110 amperes is standard. For 24 volt systems, output ratings of 60 to 100 amperes are available. The output ratings of a specific model are located in Specification, "Alternator".
The output of the alternator must be connected to the positive terminal of the battery through the charging circuit for the machine. A ground path is also required. The ground path should run between the alternator ground terminal and the ground terminal for the battery.
While the system voltage is below the setting of the voltage regulator, the regulator turns ON the field current. This allows the alternator to produce the maximum output. When the voltage setting is reached, the regulator turns OFF the field current. When the field current is off, the magnetic field in the rotor collapses and the alternator output voltage begins to fall. The falling voltage causes the regulator to turn on the field current and the current rebuilds the magnetic field. This cycle continues rapidly. The cycle keeps the output and the system voltage very close to the voltage setting. The cycle will continue unless the electrical demands of the system cause the system voltage to fall below the voltage setting. If the system voltage falls below the voltage setting, the regulator will allow full field current to flow so that the alternator's maximum output is realized. Maximum output is dependent on the alternator speed. At low speeds, the maximum output of the alternator is significantly reduced.
External connections to the alternator are made to the terminals that are shown in illustration 1 and illustration 2. The standard output terminal is a male type. The connecting bolt is not insulated.
All of the electronic parts of the alternator are dipped in varnish in order to keep out the moisture and the dirt.
The rotor provides a magnetic field. The rotor rotates on a shaft. Therefore, this alternator is called a rotary magnetic field alternator. A rotor consists mainly of the following parts: pole core (magnetic pole), field coil and shaft.
The rotor contains the field coil. When current flows in the field coil, one side of the core is magnetized. This side becomes the "N" pole. The other side becomes the "S" pole. With this form (pawl pole), all poles are magnetized by one field coil.
The stator consists of a stator core and stator coil. The stator is supported by the front and rear frames of the alternator. The stator core is made of a number of thin iron plates. The stator has many slots on the inner surface. The slots accommodate the stator coil. Three independent coils are provided. The coils generate AC voltage during rotation of the rotor. A hydraulic press is used to insert the stator into the front frame. This arrangement allows heat to easily dissipate through the frame. Cooling efficiency is increased.
Pulley
These alternators are usually equipped with a pulley with two slots. Tighten the pulley nut to 102 ± 7 N·m (75 ± 5 lb ft).
Frame
The frame supports the stator and the rotor. The frame also provides mounting points in order to mount the alternator on the engine. Holes for ventilation are provided on all sides of the frame for efficient cooling. The rectifier, and the regulator are fastened to the rear end frame by screws. The stator is pressed into the front end frame.
The regulator controls the output of the alternator. The regulator limits the alternator voltage to a preset value by controlling the field current. The regulator operates electronically in order to turn on the voltage across the field winding. The regulator then switches off the voltage. The switching can occur at a low rate such as 10 times in one second. The switching can occur at a high rate such as several thousand times in one second.
3508B Engine - RENR1330
Sistema de control de éter
SMCS - 1456
ATENCION
El uso excesivo de éter (fluido de arranque) puede dañar los pistones y los anillos. Use éter para casos de arranque en tiempo frío solamente.
El Módulo de Control Electrónico (Electronic Control Module, ECM) puede inyectar automáticamente éter durante el arranque.
Se puede proporcionar una entrada de interruptor para permitir que el operador inyecte éter manualmente.
Nota: Para determinar si su equipo tiene un interruptor de inyección manual de éter, consulte el Manual de Operación y Mantenimiento, "Operation Section".
La entrada de interruptor permite que el operador inyecte éter manualmente en las condiciones siguientes:
El parámetro de control de éter está programado en "ACTIVAR".
Se activa el interruptor de contacto momentáneo para la inyección de éter.
La velocidad del motor es mayor que 75 rpm.
La temperatura del refrigerante del agua de las camisas es inferior a 30 °C (86 °F).
El ECM inyecta éter automáticamente en el múltiple de admisión de aire cuando se cumplen las siguientes condiciones:
El parámetro de control de éter está programado en "ACTIVAR".
Las rpm del motor están entre 75 y 400 rpm.
La temperatura del refrigerante del agua de las camisas está por debajo de 30 °C (86 °F).
La duración de la inyección de éter varía linealmente con la temperatura del refrigerante del agua de las camisas. La duración de la inyección de éter varía dentro de la siguiente gama:
10 segundos en la temperatura máxima de 30 °C (86 °F)
130 segundos en la temperatura máxima de −40 °C (−40 °F)
La duración más prolongada de la inyección de éter es de 130 segundos incluso si la temperatura del refrigerante del agua de las camisas es inferior a −40 °C (−40 °F). Consulte la ilustración 1.
Temperatura del agua de las camisas y duración de la inyección de éter (Y) Temperatura en °C (X) Tiempo en segundos
Para solucionar problemas, hay una anulación disponible que permite que el técnico accione el sistema de éter. Con uso del Técnico Electrónico (ET) de Caterpillar, se puede comenzar y parar la inyección de éter. El solenoide del éter permanecerá energizado hasta que ocurra alguna de las condiciones siguientes:
La velocidad del motor aparece.
Se usa la anulación de la herramienta de servicio para terminar la inyección.
El técnico sale de la función de anulación de la herramienta de servicio.
Corte de combustible al cilindro en frío
SMCS - 1901
El motor usa una estrategia de cortar el combustible a los cilindros en frío para reducir el humo blanco del escape después del arranque y cuando se opera demasiado tiempo en vacío a bajas temperaturas.
Durante un arranque en frío o durante períodos prolongados de operación en baja en vacío, el Módulo de control electrónico (ECM) de motor desconecta los inyectores unitarios de uno en uno para determinar si cada cilindro se está encendiendo. Si un cilindro se está encendiendo, el ECM activa el inyector. Si un cilindro no se está encendiendo, se apaga el inyector. Este procedimiento de desconexión de los cilindros en frío proporciona las siguientes ventajas: reducción de humo blanco, mejora del arranque del motor, reducción del uso de inyección de éter y reducción del tiempo de calentamiento.
Nota: Durante el procedimiento de desconexión de los cilindros en frío, es posible que parezca que el motor ratea. Esto es normal. No se necesita ninguna medida de corrección.
El procedimiento de desconexión de los cilindros en frío se activa cuando se satisfacen todas las condiciones siguientes:
El freno de estacionamiento está conectado.
La transmisión está en neutral.
La velocidad de desplazamiento de la máquina es cero.
La temperatura del refrigerante del agua de las camisas está por debajo de 63°C (145°F) o la temperatura del refrigerante del posenfriador está por debajo de 3°C (37°F).
Diez segundos después del arranque o tres segundos después de completar la inyección de éter.
Diez minutos después de que se haya producido una marcha en vacío prolongada del motor.
El procedimiento de desconexión de los cilindros en frío se desactiva cuando se satisface una de las condiciones siguientes:
Se desconecta el freno de estacionamiento.
Transmisión introducida en una marcha.
La temperatura del agua de las camisas sube por encima de 70°C (158°F).
La temperatura del refrigerante del posenfriador sube por encima de 10°C (50°F).
Velocidad del motor 100 rpm por debajo de la velocidad baja en vacío.
Se usa la inyección manual de éter.
El procedimiento de desconexión de los cilindros en frío se desactiva con el Técnico Electrónico de Caterpillar (ET Cat).
Si la transmisión regresa a la posición neutral y el freno de estacionamiento está conectado, el procedimiento de desconexión de los cilindros en frío se activará otra vez después de diez minutos siempre que se cumplan las otras condiciones.
Operación en baja en vacío elevada
SMCS - 1901
La velocidad baja elevada en vacío se usa para acelerar el calentamiento del motor. La velocidad baja elevada en vacío se usa para evitar que el motor se enfríe excesivamente cuando el motor está funcionando en baja en vacío durante un período prolongado de tiempo en tiempo frío.
La velocidad en vacío del motor se eleva a 1.450 rpm cuando la temperatura del refrigerante del motor es menos de 70°C (158°F).
A medida que la temperatura del refrigerante del motor aumenta hasta una temperatura entre 75 y 77°C (167 y 171°F), la velocidad en vacío del motor se reduce al valor de velocidad (rpm) baja en vacío.
Si el motor se enfría otra vez, la velocidad en vacío del motor aumenta a 1.450 rpm a medida que la temperatura del refrigerante disminuye hasta 70°C (158°F).
El mapa de velocidad elevada en vacío usa 2°C (3,6°F) de histéresis para mejorar la estabilidad del motor.
La velocidad baja elevada en vacío se activará 30 segundos después de que se cumplan todas las condiciones siguientes:
La transmisión está en neutral.
El freno de estacionamiento está conectado.
La velocidad de desplazamiento de la máquina es cero.
El motor ha estado funcionando durante un período de diez minutos.
La velocidad baja elevada en vacío se desactivará si se cumple una cualquiera de las condiciones siguientes:
El acelerador se pisa más del 25 por ciento de su carrera.
Se oprime el interruptor manual del éter.
La transmisión está conectada.
Se desconecta el freno de estacionamiento.
Si la transmisión se regresa a la posición neutral y el freno de estacionamiento está conectado, se activará la estrategia de desconexión de cilindro frío otra vez después de diez minutos.
Administración de cambios controlados de aceleración/sentido de marcha
SMCS - 1913
Se activa el cambio controlado de aceleración/sentido de marcha cuando se detecta una falla electrónica. Esta falla se detecta en la válvula para un embrague del rodete del convertidor de par. Una vez que se active el cambio controlado de aceleración/sentido de marcha, el Módulo de control electrónico (ECM) en la transmisión envía un límite de velocidad del motor solicitado por la transmisión al ECM del motor. Este controla la velocidad y el par motor durante los cambios direccionales. Esta característica permite la reducción del par de la transmisión. La reducción del par permite que se opere la máquina sin el embrague de rodete hasta que se pueda hacer una reparación.
Cuando se solicita un cambio de sentido de marcha, el ECM en la transmisión envía un límite de velocidad del motor solicitado por la transmisión de 1.400 rpm al ECM del motor a través del enlace de datos CAT.
El límite de velocidad del motor solicitado por la transmisión se compara con las otras entradas de velocidad del motor. El ECM del motor compara estas velocidades. El ECM selecciona entonces la velocidad más baja para utilizarla como la velocidad deseada del motor. El ECM del motor controla la entrega de combustible al motor para obtener la velocidad deseada del motor. Una vez que la velocidad real del motor alcance las 1400 rpm, el ECM de la transmisión permite que tenga lugar un cambio de dirección. Los cambios direccionales efectuados a velocidades del motor inferiores a 1400 rpm no se ven afectados por esta estrategia.
El sistema de control electrónico proporciona un control mejorado de la sincronización y de la inyección de combustible en comparación con los motores mecánicos convencionales. El sistema de control electrónico regula la velocidad del motor gracias a un control preciso de la sincronización y de la duración de la inyección de combustible para proporcionar las siguientes ventajas:
Mejorar el rendimiento del motor.
Reducir el consumo de combustible.
Reducir los niveles de emisiones.
El sistema de control electrónico consta de los siguientes componentes:
Módulo de control electrónico (ECM)
Módulos electrónicos de visualización
Sensores del motor
Dispositivos de salida
Solenoides de inyector
Dispositivos para proporcionar retroalimentación
Mazos de cables
Módulo de control electrónico (ECM) - El ECM controla la operación del motor. El ECM recibe información de los sensores del motor y de dispositivos que proporcionan retroalimentación para determinar las condiciones de operación del motor. El ECM consta de los siguientes componentes: computadora de control (hardware), software y circuitos de entrada y salida. La computadora de control consta de un microprocesador y de circuitos electrónicos. El software (archivo Flash) contiene mapas de operación que definen las curvas de potencia y de par motor. El software contiene también parámetros que se pueden fijar en la fábrica para afinar el rendimiento del motor. Los circuitos de entrada y salida permiten que el ECM transmita información a los componentes del motor. Los circuitos de entrada y salida permiten que el ECM reciba información de los componentes del motor.
Módulos electrónicos de visualización - El ECM del motor comunica con uno de dos tipos de módulos de visualización. El primer módulo es el Sistema monitor electrónico (EMS). El segundo módulo es el Sistema de visualización de información vital (VIDS) o el Sistema de administración de información vital (VIMS). El ECM del motor recibirá datos a través del enlace de datos CAT desde los módulos de visualización. El ECM del motor enviará datos a través del enlace de datos CAT a los módulos de visualización. El ECM del motor enviará datos filtrados acerca de las condiciones de operación del motor a los módulos de visualización. Los datos sobre las condiciones de operación del motor se basan en entradas de señal recibidas de los sensores del motor y de retroalimentación de los componentes del sistema. Los módulos de visualización informarán al usuario de las condiciones de operación del motor.
Sensores del motor - Los sensores del motor proporcionan retroalimentación al ECM del motor sobre parámetros importantes de operación. El ECM usa los datos de los sensores para vigilar el rendimiento del motor con el fin evitar daños al motor en caso de condiciones anormales de operación. El ECM puede iniciar reducciones de la potencia del motor si existen condiciones anormales de operación. El ECM informará al operador de las condiciones anormales de operación por medio de los módulos electrónicos de visualización. Se indican a continuación los sensores del motor. Es posible que en su aplicación no se usen todos los sensores siguientes.
Sensor izquierdo de presión de admisión al compresor del turbocompresor
Sensor derecho de presión de admisión al compresor del turbocompresor
Sensor de presión de salida del turbocompresor
Sensor de temperatura del refrigerante
Sensor de temperatura del posenfriador
Sensor de temperatura del múltiple de admisión
Sensor de presión de aceite del motor
Sensor de presión atmosférica
Sensor de presión del cárter
Sensor de temperatura del escape derecho
Sensor de temperatura del escape izquierdo
Sensor de presión de la bomba del ventilador de enfriamiento del motor
Dispositivos de salida - El ECM envía una señal a los dispositivos de salida para causar una acción específica. El ECM vigila el voltaje o la corriente que llega a un dispositivo para determinar si los circuitos del dispositivo están operando normalmente. Los siguientes dispositivos pueden ser activados por el ECM del motor:
Interruptor magnético del motor de arranque
Solenoides del éter
Luz de dar servicio al motor
Solenoide de control del ventilador del motor
Solenoides de inyector
Dispositivos de entrada - El ECM del motor recibe entradas de señal de dispositivos que proporcionan una señal de posición o una señal de petición de posición. El ECM usa la información del dispositivo de entrada para verificar la posición de un accionador. El ECM usa la información para responder a un comando del operador. Los siguientes dispositivos proporcionan una entrada de señal al ECM del motor:
Sensor de velocidad/sincronización del motor
Solenoide del retardador
Sensor de posición del desacelerador
Interruptor del acelerador
Entrada de giro del motor sin inyección
Enlace de datos Cat
Enlace de Datos CAT
SMCS - 1901
El motor incorpora un Enlace de datos CAT. El enlace de datos se utiliza para comunicarse con otros dispositivos basados en microprocesadores.
El enlace de datos puede reducir la duplicación de sensores en el sistema al permitir que varios controles compartan información. El enlace de datos se utiliza para comunicar a otros sistemas de control electrónico información relativa al motor. El enlace de datos también se utiliza para interconectarse con el Técnico Electrónico Caterpillar (ET).
La información típica que se vigila acerca del motor y de la máquina, y que está disponible en el enlace de datos, incluye los siguientes puntos:
Temperatura del posenfriador
Restricción del filtro de aire
Temperatura de entrada del aire
Presión atmosférica
Presión de refuerzo
Estado de modalidad en frío
Flujo del refrigerante
Temperatura del refrigerante
Presión del cárter
Corte de combustible del cilindro
Estado del interruptor de activación de diagnósticos
Mensajes de diagnóstico
Voltaje de suministro al Módulo de control electrónico (ECM)
Estado de activación de velocidad baja en vacío elevada
Identificación del motor
Presión del aceite del motor
Presión en la bomba del ventilador de enfriamiento del motor
Velocidad del motor (rpm reales)
Velocidad del motor (rpm deseadas)
Estado de los sistemas del motor
Estado de advertencia del motor
Temperatura del escape al turbocompresor
Ajuste del límite del control de la relación de combustible
Restricción del filtro de combustible
Posición de combustible
Presión de combustible
Estado de marcha
Estado del interruptor de parada desde el suelo
Advertencia de alta temperatura del refrigerante
Temperatura del múltiple de admisión
Alarma de baja presión de aceite del motor
Velocidad de la máquina
Restricción máxima del filtro de aire
Estado de la señal de activación
Posición de acelerador en porcentaje
Límite nominal de combustible
Salida del cilindro
Estado del interruptor de diagnóstico
Estado de calibración de la sincronización
Consumo total de combustible
Presión de entrada al turbocompresor izquierdo
Presión de entrada al turbocompresor derecho
Presión de salida del turbocompresor
Nivel muy bajo de aceite del motor
El ET Cat se puede utilizar para programar los parámetros de configuración del sistema. Estos parámetros incluyen el número de serie del motor, la identificación de la máquina, el ajuste de carga plena (FLS) y la compensación del control de relación de combustible (FRC).
Cuando esté tratando de fijar un parámetro que requiera una contraseña de seguridad a nivel de fábrica, el ET Cat le mostrará una pantalla de "Factory Password" (Contraseña de fábrica). La pantalla de entrada de la contraseña mostrará la siguiente información: ECM Serial Number (Número de Serie ECM), Número de serie del motor, Número de serie del ET Cat y las modalidades confidenciales totales. Para obtener las contraseñas de fábrica, esta información se debe mostrar a un distribuidor autorizado Caterpillar. Las contraseñas de fábrica son controladas por Caterpillar, Inc. Las contraseñas de fábrica pueden ser obtenidas por los distribuidores autorizados Caterpillar.
Nota: Las contraseñas son válidas para una sesión solamente. Será necesario un juego diferente de contraseñas después de salir de la pantalla de Visualizar/cambiar parámetros en el ET Cat.
El ET Cat se enchufa en el conector de herramienta de servicio para el enlace de datos para comunicar con el ECM. El Grupo Adaptador de Comunicaciones 171-4400 está instalado en serie entre el ET Cat y el conector del enlace de datos. El adaptador de comunicaciones convierte la información que llega en el formato del enlace de datos. Este idioma se convierte a un idioma usado por el ET Cat. El conector del enlace de datos está ubicado en la pared trasera de la cabina detrás del asiento del operador. El ET Cat también se puede utilizar para mostrar los valores de toda la información relacionada con el diagnóstico de los problemas del motor que estén disponibles en el enlace de datos en tiempo real.
Los cambios de los parámetros de configuración del sistema se registran en la memoria permanente del ECM con el fin de mantener una auditoría de cambios no autorizados. Los parámetros de configuración del sistema se usan para adaptar el ECM a las necesidades de la operación.
Para reprogramar el ECM para que opere en una aplicación diferente se requiere un archivo Flash diferente. Se pueden necesitar también otros cambios al motor. Consulte con su distribuidor Caterpillar para obtener detalles.
Módulo de Control Electrónico (ECM)
SMCS - 1901
El módulo de control electrónico (ECM) es la computadora que controla el motor. El módulo de personalidad es el software que controla el funcionamiento del ECM.
El combustible enfría el ECM (2) a medida que el combustible circula a través de un múltiple que está dentro del módulo de control. El combustible entra en el módulo de control. El combustible de la bomba de transferencia de combustible entra en el módulo de control a través de la admisión de combustible (3). El combustible sale del módulo de control por la salida de combustible (1) .
El módulo de personalidad consta de los siguientes artículos:
El módulo de personalidad posee todo el software y las instrucciones para el ECM. La actualización del módulo de personalidad a una versión diferente puede producir algunos cambios. Algunas de las características de operación del motor pueden funcionar diferentemente.
Un mapa de control que define el consumo de combustible, la sincronización y otros valores similares. Estos valores se definen para diversas condiciones de operación a fin de lograr el rendimiento del motor y el consumo de combustible óptimos. Estos valores están programados en el módulo de personalidad en la fábrica.
El ECM consta de los siguientes artículos:
El ECM tiene un microprocesador que se usa para realizar funciones de computación. El microprocesador es necesario para que el ECM ejecute las siguientes funciones: regular, control de sincronización de la inyección, funciones de diagnóstico del sistema y comunicaciones de enlace de datos. El microprocesador recibe instrucciones del software que está guardado en el módulo de personalidad.
El ECM tiene una memoria permanente que se usa para guardar los parámetros programables y los códigos de diagnóstico.
Los circuitos de entrada filtran el ruido eléctrico de las señales de los sensores. Los circuitos de entrada protegen los circuitos internos del ECM contra niveles de voltaje potencialmente perjudiciales.
Los circuitos de salida proporcionan las corrientes de alto amperaje que se necesitan para energizar los solenoides del inyector, las lámparas y los relés.
Velocidad del motor controlada por el ECM de la transmisión
SMCS - 1912
A veces, la velocidad del motor viene determinada por el módulo de control electrónico (ECM) en la transmisión. Este ECM limita la velocidad del motor. Esto permite el uso de las funciones para controlar el acelerador durante el cambio y para los cambios de sentido de marcha.
Aceleración controlada durante los cambios
La aceleración controlada permite cambios más suaves.
En cambios ascendentes, esto se consigue reduciendo brevemente la velocidad (rpm) del motor durante el cambio de marcha. Este descenso de la velocidad del motor permite una velocidad del motor más estrecha con la velocidad de entrada de la transmisión al final del cambio.
En cambios descendentes, esto se consigue aumentando brevemente la velocidad (rpm) del motor durante el cambio de marcha. Esta elevación de la velocidad del motor permite una velocidad del motor más estrecha con la velocidad de entrada de la transmisión al final del cambio de marcha.
Cuando se conectan los frenos, se cancela el comando normal de cambio de aceleración controlada. Cuando no se cancela el comando normal de cambio de aceleración controlada, la distancia de parada es mayor. Esto se debe al aumento en la velocidad del motor durante cada cambio descendente.
Función de administración de cambios de sentido de marcha
La función de administración de cambios de sentido de marcha reduce los esfuerzos sobre la línea de mando. Si el operador cambia la transmisión desde o a través de la posición NEUTRAL y la velocidad del motor es mayor que 1.500 rpm, el ECM enviará una orden que fija brevemente la velocidad deseada del motor a baja en vacío.
Si el operador cambia la transmisión desde o a través de la posición NEUTRAL y la velocidad del motor es mayor que 1.500 rpm, el ECM registrará un suceso de abuso de la transmisión. En este caso, la velocidad del motor es tan alta que la breve anulación del acelerador no es suficiente para impedir que este cambio sea abusivo en la línea de mando.
Nota: Los cambios en neutral en las altas velocidades del motor no son abusivos. Los cambios en neutral no hacen funcionar la lógica de los cambios abusivos.
Restricción del filtro de aire
SMCS - 1051
El Módulo de control electrónico (ECM) determina la presión atmosférica midiendo una señal eléctrica que llega del sensor de la presión atmosférica. El sensor se encuentra en el soporte de montaje del ECM en la esquina delantera derecha del motor. La presión de entrada del turbocompresor se determina midiendo la señal eléctrica que llega de los sensores de presión de entrada del turbocompresor. Estos sensores se encuentran en los tubos de entrada de aire. Los tubos de entrada de aire están entre los filtros de aire y los turbocompresores.
El ECM calcula la caída de presión a través de los filtros de aire restando el valor de la presión en el sistema de entrada de aire del valor de la presión atmosférica. La restricción máxima del filtro de aire que se permite es igual a 6,2 kPa (25 pulg de H2O). Si la restricción del filtro de aire excede esta cantidad, se muestran una advertencia y una reducción de potencia en el tablero monitor. El combustible será limitado un uno por ciento. Si la restricción de la admisión de aire aumenta, el combustible se limitará dos por ciento por cada 1 kPa (4 pulg de H2O) de aumento en la restricción de la admisión de aire. La reducción máxima es del 20 por ciento. El suceso se registra en la memoria permanente del ECM. Se necesitan contraseñas de fábrica para borrar esta información.
Compensación automática de altitud
SMCS - 1901
El módulo de control electrónico (ECM) compensa automáticamente la operación del motor a altitudes por encima de 2.275 m (7.500 pies). El sistema de control electrónico reduce la potencia del motor reduciendo la entrega de combustible. La reducción de potencia es función de la presión barométrica. El sensor de la presión atmosférica del sistema detecta la presión barométrica. Se reduce la potencia del motor aproximadamente en un dos por ciento por cada 305 m (1.000 pies) por encima de 2.275 m (7.500 pies). Esta reducción de potencia alcanza un máximo del 20% a 5.275 m (17.300 pies).
Si hay un código de diagnóstico activo para el sensor de la presión atmosférica, el ECM utiliza los datos del sensor derecho de la presión de entrada del turbocompresor para determinar la altitud. Si hay un código de diagnóstico activo para el sensor derecho de la presión de entrada del turbocompresor y para el sensor de la presión atmosférica, el ECM usará los datos del sensor izquierdo de la presión de entrada del turbocompresor para determinar la altitud. Si hay un código de diagnóstico activo para los tres sensores, la reducción de potencia se fija a 30,75%.
Flujo del refrigerante
SMCS - 1408
El Módulo de control electrónico (ECM) usa el interruptor de flujo de refrigerante en la salida de la bomba del agua de las camisas para determinar si hay flujo del refrigerante en el motor. Si el ECM determina que no hay flujo de refrigerante, el ECM enviará una advertencia por medio del enlace de datos al tablero monitor. Cuando esto ocurre se registra un suceso en el ECM. El suceso se puede observar con el Técnico Electrónico (ET) Caterpillar. Se requiere una contraseña de fábrica para borrar el suceso con el ET Cat.
El ECM puede modificar la operación del motor en caso de pérdida de flujo de refrigerante. El interruptor de flujo de refrigerante es un sensor pasivo. El interruptor no tiene un suministro de corriente eléctrica.
El interruptor usa una paleta para controlar el circuito. Cuando hay suficiente flujo de refrigerante para mover la paleta se cierra el circuito. Cuando el flujo de refrigerante es insuficiente, la paleta abre el circuito.
El ECM no puede determinar si el interruptor o los componentes asociados están averiados. Existe un problema cuando el ECM detecta flujo de refrigerante y el motor no está funcionando. Existe un problema cuando hay flujo de refrigerante determinado por otros medios y el ECM no detecta el flujo del refrigerante.
Entradas de giro del motor sin inyección
SMCS - 1290
La función de giro del motor sin entrada de inyección permite que el técnico haga girar el motor sin que se inyecte combustible con el fin de localizar y solucionar problemas o para realizar un trabajo mecánico. El conector del mazo de cables para la entrada de giro del motor sin inyección en el motor 3508B está ubicado en el lado derecho del motor en el compartimiento del motor encima del Módulo de control electrónico (ECM).
El conjunto de enchufe que se debe conectar al conector del mazo de cables para la entrada de giro del motor sin inyección está compuesto de dos enchufes Deutsch de 3 clavijas que se mantienen juntos con un cable. Solamente uno de los enchufes del conjunto de enchufe estará conectado en cualquier momento a las entradas de señal para giro del motor sin inyección. Dos de las tres clavijas en cada enchufe se cortocircuitan juntas en cada uno de los dos enchufes. Si el enchufe con el cortocircuito entre las clavijasA y B está conectado, el motor arrancará y se habilitará la inyección de combustible. Si el enchufe con el cortocircuito entre las clavijas A y C está conectado, el motor arrancará y se desactivará la inyección de combustible.
Presión del cárter
SMCS - 1916
El Módulo de control electrónico (ECM) vigila la presión del cárter por medio del sensor de la presión del cárter. El sensor de la presión del cárter está montado en la tapa del árbol de levas. El sensor proporciona una señal analógica al ECM del motor que indica la presión del cárter. Si el ECM recibe una señal que indica que la presión del cárter es alta, el ECM envía una advertencia a través del enlace de datos al tablero monitor de la máquina. La advertencia se puede mostrar en el sistemas de visualización de información vital (VIDS) o en una luz de dar servicio al motor. Se registra un suceso en el ECM. El suceso se puede observar con el Técnico Electrónico (ET) de Caterpillar. El suceso se puede borrar también sin necesidad de contraseñas usando el ET Cat.
Pedal decelerador
SMCS - 1276
El pedal decelerador se utiliza para reducir la velocidad del motor sin tener que ajustar el interruptor del acelerador. El pedal usa un sensor de montaje remoto. El sensor determina la posición del pedal. El sensor emula los varillajes mecánicos entre un regulador mecánico y el decelerador. El sensor emula los varillajes neumáticos entre un regulador mecánico y el decelerador. Se puede cambiar el valor de baja en vacío en el decelerador. Este cambio se puede efectuar ajustando uno de los tornillos de ajuste en el decelerador. Una vez que se obtiene el valor de baja en vacío deseado, hay que bloquear los tornillos de ajuste en su posición.
Presión del aceite del motor
El sensor de presión de aceite vigila la presión del aceite. El sensor de presión de aceite está ubicado en el codo de salida del filtro en la esquina izquierda delantera del motor. El Módulo de control electrónico (ECM) proporciona el voltaje de operación de 5,0 ± 0,2 VCC para este sensor. La salida del sensor de presión de aceite es una señal de 0,95 a 4,40 voltios CC. Este voltaje de señal depende de la presión de aceite. El ECM interpreta el voltaje como presión del aceite. El ECM compara la presión de aceite real del motor con un mapa de presión de aceite. El mapa se guarda en la memoria del ECM. Este mapa representa las presiones mínimas aceptables del aceite del motor. El mapa tiene en consideración la velocidad del motor. Si la presión del aceite cae por debajo del valor mínimo aceptable, el ECM activará la advertencia de baja presión de aceite. La advertencia se envía al sistema monitor a través del enlace de datos. Esta advertencia aparece en el tablero monitor. Además, se registrará un suceso en la memoria del ECM. Se necesitan contraseñas de fábrica para borrar sucesos registrados en la memoria del ECM. Si la presión del aceite sube por encima de la línea de reajuste que se muestra en la ilustración 1, la advertencia se desactivará.
Ilustración 1
g01035867
Mapa de presión del aceite
El ECM generará una advertencia de baja presión de aceite cuando se satisfacen las condiciones siguientes:
Los códigos de diagnóstico para el sensor de presión del aceite no están activos.
El motor ha estado funcionando durante al menos 10 segundos. Este periodo de 10 segundos comienza cuando la velocidad del motor está a menos de 50 rpm de diferencia del valor de baja en vacío. Este retraso permite que suba la presión del aceite después de arrancar el motor. Este retraso permite también que suba la presión de aceite después de haber cambiado el aceite del motor o el filtro de aceite.
La presión está por debajo de la línea de activación de baja presión de aceite durante dos segundos.
Control de sobrevelocidad del motor
Control de sobrevelocidad del motor
El Módulo de control electrónico (ECM) determina la velocidad del motor midiendo una señal eléctrica del sensor de velocidad/sincronización. El sensor se encuentra en la caja del volante. El sensor está situado al lado del engranaje de mando del cigüeñal izquierdo. Si la velocidad del motor excede 2100 rpm, se produce una advertencia al operador. La advertencia permanecerá activa hasta que la velocidad del motor baje por debajo de 2075 rpm. El exceso de velocidad máxima del motor está por encima de 2300 rpm. El valor de la velocidad máxima alcanzada se registra en la memoria permanente del ECM. La velocidad máxima alcanzada se registra en un histograma con el fin de cuantificar la magnitud de las velocidades excesivas del motor. Esto proporciona información para estimar el daño que se puede causar al motor. El histograma de velocidades excesivas del motor se separa en cinco intervalos de velocidades: 2300 a 2400 rpm, 2400 a 2500 rpm, 2500 a 2600 rpm, 2600 a 2800 rpm y rpm de 2800+. Se necesitan contraseñas de fábrica para borrar esta información.
Sensor de velocidad/sincronización del motor
La velocidad del motor es detectada por un sensor electrónico. Se usa el mismo sensor para vigilar la posición del árbol de levas y el control de sincronización de la inyección. Este sensor tiene una cabezal captador autoajustable. Las señales son creadas a medida que la corona de referencia de sincronización pasa por delante del captador (cabezal deslizante) del sensor de velocidad/sincronización durante el giro. La corona de referencia de sincronización está montada en la parte trasera del árbol de levas izquierdo. Un patrón especial de dientes en la corona de referencia de sincronización permite que el Módulo de control electrónico (ECM) determine la posición del cigüeñal, el sentido de rotación y la velocidad. El ECM suministra al sensor de velocidad/sincronización los 12,5 ± 1,0 VCC requeridos para la operación adecuada.
La salida del sensor de velocidad/sincronización es una serie de impulsos. La frecuencia de los impulsos depende de la velocidad del motor. El ECM interpreta la frecuencia de los impulsos como la velocidad del motor. La forma de los impulsos depende de la posición de rotación del árbol de levas. El ECM detecta la forma de los impulsos para determinar la posición del árbol de levas.
Temperatura del escape
El Módulo de control electrónico (ECM) usa el valor más alto de los sensores de temperatura del escape para el turbocompresor para proporcionar una señal al tablero monitor de la máquina. Esta señal es una indicación de las temperaturas. El tablero monitor avisa al operador de una gama inaceptable de temperatura. Cuando esto ocurre se registra un suceso en el ECM. El suceso se puede observar con el Técnico Electrónico (ET) Caterpillar. Se necesita una contraseña de fábrica para borrar este suceso con el ET Cat.
El ECM reducirá también la potencia del motor en un dos por ciento si la temperatura del escape permanece por encima del nivel aceptable durante 30 segundos. La temperatura debe estar a un nivel aceptable durante 30 segundos adicionales porque si no, se reducirá la potencia del motor en dos por ciento. La reducción de potencia continuará en saltos de 2 por ciento. Cada salto de reducción durará 30 segundos. Estos saltos continuarán hasta que las temperaturas del escape estén por debajo del nivel aceptable o hasta que se alcance la reducción máxima de potencia del 20%. El último nivel de reducción de potencia permanecerá activo hasta que se apague el ECM.
Restricción del filtro de combustible
El Módulo de control electrónico (ECM) de motor tiene un interruptor para la diferencia de presión en el filtro de combustible. El interruptor está montado en la caja del filtro de combustible. Este interruptor se usa para suministrar una señal por medio del enlace de datos. La señal llega al tablero monitor de la máquina. El tablero monitor indica si la restricción del filtro de combustible está a un nivel aceptable. El tablero monitor advertirá al operador cuando la restricción en el filtro de combustible alcance un nivel inaceptable. Cuando esto ocurre se registra un suceso en el ECM. El suceso se puede observar con el Técnico Electrónico (ET) Caterpillar. El suceso se puede borrar también con el ET Cat.
Sincronización de los inyectores de combustible
Una señal eléctrica desde el Módulo de control electrónico (ECM) controla cada uno de los inyectores electrónicos de combustible. Esta señal determina la sincronización de la inyección de combustible. La duración de la señal determina la cantidad de combustible inyectado.
La señal de voltaje desde el ECM proporciona un control preciso de los inyectores.
Alta temperatura del refrigerante
El Módulo de control electrónico (ECM) vigila la temperatura del refrigerante del motor midiendo una señal eléctrica que llega del sensor de temperatura del refrigerante del motor. El sensor de temperatura del refrigerante está ubicado en la tapa de los termostatos del agua. El ECM compara la temperatura real del refrigerante con el límite máximo permisible. Si la temperatura del refrigerante del motor alcanza 107°C (225°F), el ECM activará la advertencia de alta temperatura del refrigerante. Esta advertencia se puede observar en el tablero monitor. La temperatura del refrigerante debe bajar por debajo de 103°C (217°F) para que la advertencia de alta temperatura del refrigerante se desactive. El suceso es registrado en la memoria permanente del ECM. Se necesitan contraseñas de fábrica para borrar esta información.
Sensor de calibración de sincronización permanente
Este sensor se usa para calibrar la posición de centro superior a medida que el sensor de velocidad/sincronización del motor detecta dicha posición. El sensor está instalado en la lumbrera de centro superior. La lumbrera se encuentra en la caja del volante. El Técnico Electrónico (ET) de Caterpillar compara la señal del sensor con la señal del sensor de velocidad/sincronización del motor. Haga cualquier ajuste que sea necesario al punto de referencia que se usa. Haga estos ajustes utilizando el Módulo de control electrónico (ECM).
Sensor de presión de la admisión del compresor del turbocompresor
La presión de aire que hay en el sistema de inducción de aire es vigilada por los sensores derecho e izquierdo de presión de admisión al compresor del turbocompresor. Los sensores están ubicados en cada tubo de admisión de aire. Los sensores se usan junto con el sensor de la presión atmosférica para determinar si el filtro de aire del motor está obstruido. Los sensores indican si la entrada izquierda o derecha al compresor del turbocompresor tiene una restricción. El Módulo de control eléctrico (ECM) proporciona al sensor un voltaje de suministro de 5,0 ± 0,2 VCC. La salida del sensor de presión de admisión del turbocompresor es una señal de voltaje de CC. La señal tiene una gama de 0,2 a 4,8 voltios.
Sensor de presión de la salida del compresor del turbocompresor
El sensor de la presión de salida del compresor del turbocompresor vigila la presión del múltiple de admisión de aire del motor. El sensor está ubicado en la parte delantera del motor. El sensor está montado en un bloque en el soporte de la caja del termostato de agua delantero. El sensor recibe un voltaje de suministro de 5,0 ± 0,2 VCC del Módulo de control electrónico (ECM). La salida del sensor es una señal de CC. La señal tiene una gama de 0,2 a 4,8 voltios. La señal se interpreta como la presión absoluta del múltiple de admisión.
Entrada de parada definida por el usuario
El Módulo de control electrónico (ECM) detecta esta entrada de interruptor. El ECM terminará la inyección de combustible si la entrada está conectada a la tierra del chasis. La parada se registra permanentemente en el ECM como un suceso registrado.
Interruptor del acelerador
El interruptor del acelerador está ubicado en la cabina. El interruptor del acelerador es un interruptor de volquete de tres posiciones con dos polos. El módulo de control electrónico (ECM) detecta la posición del interruptor. Este interruptor es un interruptor de volquete con iluminación, con la imagen de una liebre y de una tortuga.
El ECM detecta la posición de interruptor. El ECM determina si se ha seleccionado alta en vacío o baja en vacío. El interruptor fija la velocidad deseada del motor al valor aproximado.
El operador puede fijar la velocidad del motor pisando el pedal desacelerador y poniendo entonces el interruptor del acelerador en alta en vacío. El desacelerador opera desde este nuevo punto de alta en vacío a la velocidad mínima.
Circuito de control electrónico para el sistema de combustible
Ilustración 1
Ejemplo típico de un motor 3508B
Circuito de control electrónico del sistema de combustible
El sistema de inyectores unitarios controlados electrónicamente y accionados mecánicamente permite un control electrónico total de la sincronización de la inyección. Se varía la sincronización de la inyección para optimizar el rendimiento del motor. Esto es producto de las condiciones de operación del motor.
La velocidad del motor se controla ajustando la duración de la inyección. El anillo de referencia de sincronización forma parte del grupo de engranaje trasero. El sensor de velocidad/sincronización del motor vigila el anillo de sincronización para proporcionar información al Módulo de control electrónico (ECM). Esta información se utiliza para detectar la posición del cigüeñal y la velocidad del motor. Esta información y otros datos permiten que el ECM envíe correctamente una señal a los solenoides de los inyectores. Se energiza el solenoide del inyector de combustible para empezar la inyección de combustible. Se desenergiza el solenoide del inyector de combustible para terminar la inyección de combustible.
Operación del sistema eléctrico
El sistema eléctrico tiene dos circuitos separados: el circuito de carga y el circuito de arranque. Algunos componentes del sistema eléctrico se usan en más de un circuito. La batería, el disyuntor, las conexiones eléctricas y los cables de la batería son comunes en cada uno de los circuitos.
El circuito de carga funciona cuando el motor está en marcha. Dispone de un alternador que produce electricidad para el circuito de carga. La presencia de un regulador de voltaje en el circuito controla la salida eléctrica para mantener la batería completamente cargada.
Prácticas de conexión a tierra
La conexión apropiada a tierra de los sistemas de la máquina y de los sistemas eléctricos del motor es necesaria para el rendimiento y la fiabilidad de la máquina. La conexión a tierra inapropiada resultará en circuitos eléctricos no controlados. No se podrá confiar en los recorridos de los circuitos.
Los recorridos del circuito eléctrico del motor no controlados pueden resultar en daños a los cojinetes de bancada, las superficies del muñón de cojinete de bancada y los componentes de aluminio.
También pueden producir ruido eléctrico. Este ruido puede disminuir el rendimiento de la máquina y de la radio.
Se debe usar una ruta directa a la batería para asegurarse del funcionamiento apropiado de los sistemas de la máquina, sistemas eléctricos del motor y cinta de conexión a tierra del motor al bastidor.
Los cables y las cintas de conexión a tierra deben combinarse en tornillos de contacto a tierra. Estos tornillos deben usarse solamente para conexiones a tierra. Inspeccione todas las conexiones a tierra del motor cada 250 horas. Todas las conexiones a tierra debe estar apretadas y libres de corrosión.
ATENCION
Cuando se arranca el motor utilizando una fuente auxiliar, siga las instrucciones contenidas en el Manual de Operación y Mantenimiento, "Arranque del motor" para arrancar correctamente el motor. Este motor tiene un sistema de arranque de 24 voltios. Use solamente un voltaje igual para arrancar el motor utilizando una fuente auxiliar.
El motor tiene varios componentes de entrada que son electrónicos. Estos componentes requieren un voltaje de operación.
A diferencia de muchos sistemas electrónicos del pasado, este motor tolera el ruido eléctrico producido por fuentes externas comunes. Sin embargo, las alarmas electromecánicas pueden causar cortes del suministro de potencia. El módulo de control electrónico (ECM) del motor se energiza a través de dos fuentes de corriente eléctrica. Una fuente viene directamente de la batería a través de un disyuntor. La otra fuente viene a través del interruptor y otro disyuntor. Desconecte la potencia con el interruptor general de la potencia principal. Este interruptor está al lado de la caja de baterías.
Alternador
ATENCION
No haga funcionar nunca el alternador sin la batería en el circuito. El establecimiento de una conexión o desconexión de un alternador con una carga pesada en el circuito puede causar daños en el regulador.
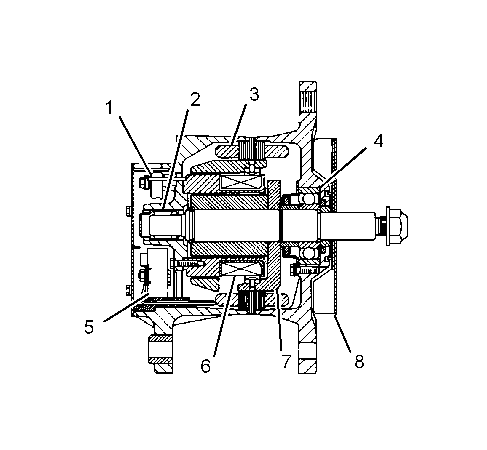
Ilustración 1
Componentes del alternador (ejemplo típico)
(1) Regulador
(2) Cojinete de rodillos
(3) Devanado del estator
(4) Cojinete de bolas
(5) Puente rectificador
(6) Devanado inductor
(7) Conjunto de rotor
(8) Ventilador
El alternador es impulsado por una correa de un mando auxiliar ubicado en la esquina delantera derecha del motor. Este alternador es una unidad de carga trifásica y autorrectificada y el regulador ( 1) forma parte del alternador.
Este diseño de alternador no tiene ninguna necesidad de anillos colectores o escobillas y la única pieza móvil es el conjunto de rotor (7). Todos los conductores que transportan corriente son estacionarios. Los conductores son el devanado inductor (6), los devanados del estator ( 3), seis diodos rectificadores y los componentes del circuito del regulador.
El conjunto de rotor (7) tiene muchos polos magnéticos. Hay un entrehierro entre los polos opuestos.
Los polos tienen un magnetismo residual que produce una pequeña cantidad de líneas de fuerza magnéticas entre los polos. A medida que el conjunto de rotor (7) empieza a girar entre los devanados inductores (6) y los devanados del estator (3) se produce una pequeña cantidad de corriente alterna (CA) en los devanados del estator (3). Esta corriente procede de las pequeñas líneas de fuerza magnéticas producidas por el magnetismo residual de los polos. La corriente alterna se convierte en corriente continua. El cambio tiene lugar cuando la corriente pasa por los diodos del puente rectificador ( 5). La mayor parte de esta corriente completa dos funciones. Las funciones son cargar la batería y alimentar el circuito de baja corriente. El resto de la corriente se envía a los devanados inductores (6). El paso de corriente continua por los devanados inductores (cables arrollados en un núcleo de hierro) (6) aumenta ahora la intensidad de las líneas de fuerza magnéticas. Estas líneas de fuerza más intensas aumentan la cantidad de corriente alterna producida en los devanados del estator (3). La mayor velocidad del conjunto de rotor (7) aumenta también la corriente y voltaje de salida del alternador.
El regulador de voltaje (1) es un interruptor electrónico de estado sólido. El regulador detecta el voltaje del sistema. El regulador se activará y desactivará muchas veces en un segundo para controlar la corriente inductora al alternador. El voltaje de salida procedente del alternador satisfacerá ahora las necesidades de la batería y de los otros componentes del sistema eléctrico. No se pueden efectuar ajustes para cambiar el régimen de carga en estos reguladores del alternador.
El regulador de voltaje (1) es un interruptor electrónico de estado sólido. El regulador detecta el voltaje del sistema. El regulador se activará y desactivará muchas veces en un segundo para controlar la corriente inductora al alternador. El voltaje de salida procedente del alternador satisfacerá ahora las necesidades de la batería y de los otros componentes del sistema eléctrico. No se pueden efectuar ajustes para cambiar el régimen de carga en estos reguladores del alternador.
Solenoide de arranque
Un solenoide es un interruptor electromagnético que efectúa dos operaciones básicas.
El solenoide cierra el circuito del motor de arranque de alta corriente por medio de un circuito del interruptor de arranque de baja corriente.
El solenoide conecta el piñón del motor de arranque con la corona.
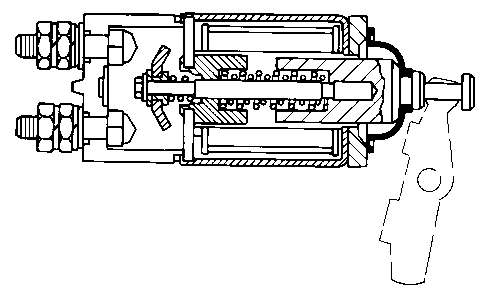
Ilustración 1
Diagrama típico de un solenoide
El solenoide consta de dos devanados (uno o dos conjuntos) enrollados en un cilindro hueco. El cilindro contiene un émbolo accionado por resorte. El émbolo puede moverse hacia adelante y hacia atrás. Cuando el interruptor de arranque está cerrado y la electricidad circula por los devanados, se crea un campo magnético. El campo magnético atrae el émbolo hacia adelante, hacia el cilindro. Esto mueve la palanca de cambios para conectar el engranaje de mando del piñón con la corona. El extremo delantero del émbolo hace contacto con los terminales de la batería y del motor del solenoide. El motor de arranque empieza a hacer girar el volante del motor.
Cuando se abre el interruptor de arranque, la corriente deja de circular por los devanados. El resorte empuja el émbolo de nuevo a la posición original. El resorte mueve simultáneamente el piñón alejándolo del volante.
Cuando se usan dos juegos de devanados en el solenoide, los devanados se denominan de retención y de tracción. Ambos devanados tienen el mismo número de vueltas alrededor del cilindro. Sin embargo, el devanado de tracción usa un cable de mayor diámetro para producir un mayor campo magnético. Cuando se cierra el interruptor de arranque, parte de la corriente circula desde la batería a través de los devanados de retención. El resto de la corriente circula por los devanados de tracción, pasando al terminal del motor. A continuación, la corriente pasa a tierra por el motor. Cuando el solenoide está completamente activado, los devanados de tracción cortan la corriente. Solamente funcionan los devanados de retención menores durante un tiempo prolongado. Este período es el tiempo necesario para arrancar el motor. El solenoide absorberá ahora menos corriente de la batería. El calor desprendido por el solenoide se mantendrá a un nivel aceptable.
Motor de arranque
El motor de arranque se usa para hacer girar el volante del motor y poder arrancar.
Ilustración 1
Sección transversal del motor de arranque (ejemplo típico)
(1) Devanado inductor
(2) Solenoide
(3) Embrague
(4) Piñón
(5) Conmutador
(6) Conjunto de escobilla
(7) Inducido
El motor de arranque tiene un solenoide (2). Cuando se activa el interruptor de arranque, circula electricidad por los devanados del solenoide. El núcleo del solenoide se moverá para empujar el piñón (4) por medio de un varillaje mecánico. Este se conectará con la corona del volante del motor. El piñón (4) se engranará con la corona antes de que los contactos eléctricos del solenoide (2) cierren el circuito entre la batería y el motor de arranque. Cuando el circuito entre la batería y el motor de arranque esté completo, el piñón (4) hará girar el volante del motor. El embrague protege el motor de arranque. El motor no puede hacer girar el motor de arranque con demasiada rapidez. Cuando se suelte el interruptor de arranque, el piñón (4) se apartará de la corona del volante
Protección del motor de arranque
El motor de arranque está protegido contra los daños de dos maneras:
El motor de arranque está protegido para no conectarse con el motor cuando el motor esté funcionando. Esta opción de control no permite que el motor de arranque se active si la velocidad es superior a 0 rpm.
El motor de arranque está protegido contra un arranque continuo. Por ejemplo, si un operador mantiene la llave en la posición de ARRANQUE después de que se haya producido el arranque del motor, el solenoide del motor de arranque se desconectará después de que la velocidad del motor alcance 300 rpm.
Sensor de velocidad del motor
Ilustración 1
Diagrama del sensor de velocidad del motor
(1) Líneas de fuerza magnética
(2) Bobinas
(3) Entrehierro
(4) Pieza polar
(5) Corona del volante
El sensor de velocidad del motor es un generador de imán permanente. Este sensor tiene un solo polo. El sensor de velocidad del motor está compuesto por bobinas (2). Las bobinas están arrolladas en una pieza polar del imán permanente (4).
A medida que los dientes de la corona del volante (5) cortan las líneas de fuerza magnética (1) generadas por el imán permanente, se genera un voltaje de corriente alterna en las bobinas (2). La frecuencia de este voltaje es directamente proporcional a la velocidad del motor.
Disyuntor
El disyuntor es un interruptor que abre el circuito de la batería si la corriente del sistema eléctrico es mayor que la intensidad nominal del disyuntor.
Dispone de un disco de metal activado por calor con un punto de contacto que completa el circuito eléctrico a través del disyuntor. Si la corriente en el sistema eléctrico llega a ser demasiado alta, el disco metálico se calentará. Este calor causa una deformación del disco metálico. El disco abre los contactos. El disco interrumpe el circuito.
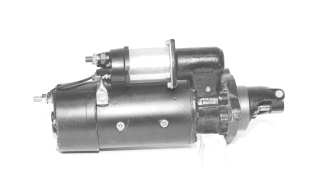
The heavy-duty starting motors are offered in 24Vand 12V versions. The 37-MT and 41-MT are similar in operation and appearance. The significant differences between the 37-MT, 41-MT, and 42-MT starting motors are noted. A list of starting motors that are covered in this manual is located in the Specifications section.
The starting motor rotates the engine flywheel. The engine will run when the engine flywheel has reached an adequate speed. The starting motor has a solenoid. Electricity will cause the solenoid to move the pinion drive toward the flywheel ring gear of the engine when the key start switch is activated on the 37-MT and 41-MT starting motors. The electrical contacts in the solenoid close the circuit between the battery and the starting motor before the pinion engages the ring gear. This will cause the starting motor to rotate. This is a positive shift starting motor. Electricity will cause the solenoid to move the pinion drive in order to engage the flywheel ring gear of the engine when the key start switch is activated on the 42-MT starting motors. The electrical contacts in the solenoid close the circuit between the battery and the starting motor. This causes the starting motor to rotate. This is a positive engagement starting motor.
Damage to the armature can be caused by excessive speeds. The overrunning clutch portion of the pinion drive prevents damage to the armature when the engine begins to run. This is done by breaking the mechanical connection. The pinion will stay meshed with the ring gear however, until the key start switch is released. A return spring in the overrunning clutch returns the clutch assembly to the rest position.
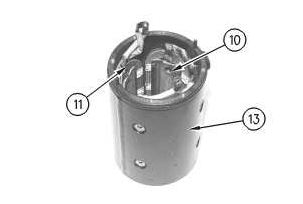
The starting motor housing (13) supports the field winding (coil) (11), the pole shoes (10), the brush holder (9), and the brushes (8). These parts are removable. The field winding (11) and the pole shoes (10) provide the magnetic field for the armature. The field winding also contains a shunt coil on 37-MT starting motors. The armature rotational speed is limited by the shunt coil during engagement. This prevents damage to the pinion drive.
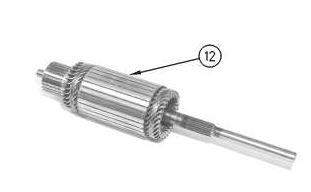
Armature (12) consists of a laminated iron core which is assembled on the armature shaft. The armature also has a commutator on one end. The commutator is made of copper segments (bars) insulated from each other and insulated from the armature shaft. The armature windings are wound in the slots of the core. The armature windings are also connected to the commutator segments.
The armature is positioned in the field winding and the pole shoes. The armature is supported by the brushings in the drive housing (6), the shift lever housing (4), and the rear housing (1) .
The armature and the field winding are connected in series. The same current flows through each component. This generates high torque primarily when the motor is first started.
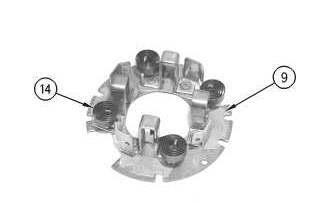
The brush holder (9) is mounted over the commutator to the starting motor housing. Four brushes are held against the commutator. Brush springs (14) keep pressure on the brushes so the brushes stay in contact with the commutator. Two brush holders are connected to the field winding positive (+) leads. The two negative brush holders are not insulated from the brush holder assembly onthe 37-MT and 41-MT starting motors. The two negative brush holders are connected to the negative terminal on the 42-MT starting motors.
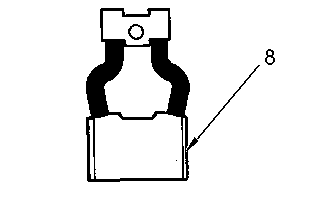
The brushes (8) are made of carbon. The brushes (8) conduct electricity. The brushes transmit current from the field winding to the commutator. There are four brushes. Two brushes are positive and two brushes are negative.
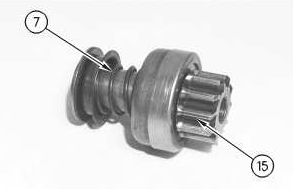
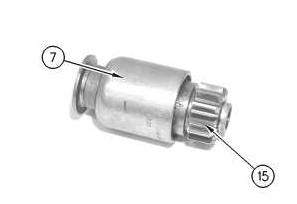
As the engine starts to run, the speed eventually exceeds the starting motor speed. The overrunning clutch portion of the pinion drive (7) protects the starting motor from this overspeed condition. The mechanical connection between the engine flywheel and the starting motor is disengaged.
The pinion drive (7) has a pinion gear (15) that engages the flywheel ring gear. The pinion gear will stop in case of butt engagement on the 37-MT starting motors. The pinion drive spring is compressed by the shift lever until the solenoid contacts meet the solenoid terminals as a result. The starting motor is now turned on. The starting motor turns the pinion until the pinion meshes with the ring gear. The pinion gear will stop in case of butt engagement on the 41-MT and 42-MT starting motors. The clutch assembly continues to rotate. This rotation will allow the pinion gear to rotate and the pinion gear will engage onto the flywheel ring gear.
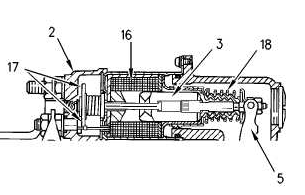
Solenoid assembly (2) contains the following components: windings (16), plunger (3) and solenoid contacts (17). When the key start switch is closed, the pull-in winding and the hold-in winding are energized. The energized windings (16) will pull the plunger (3) to the left. The plunger movement pulls the shift lever assembly (5) which will allow the pinion to engage. When the solenoid contacts (17) close, full battery current is sent to the motor and the engine begins to crank.
When the engine starts, the pinion drive protects the armature from excessive speed until the key start switch is released. After the switch is released, the return spring (18) moves shift lever (5) to the right which will disengage the pinion.
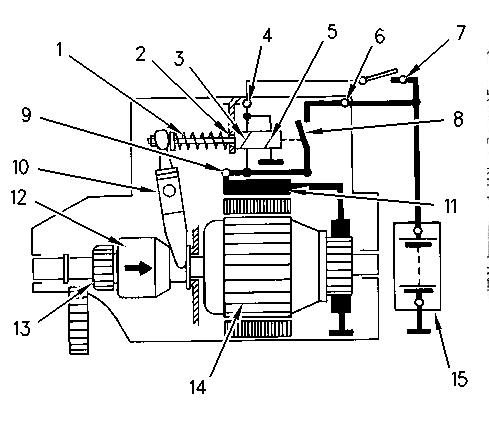
A DC series wound motor is used as the starting motor. The starting motor has field winding (11) and armature (14). The excitation and armature windings are connected in series. The pinion end of the armature shaft has splines for pinion drive (12) .
The solenoid is an integral part of the starting motor. The solenoid pushes the pinion drive (12) with the pinion (13) forward through the shift lever (10) and the plunger. The end of the plunger is a spool which is connected to the shift lever. Return spring (1) helps return pinion drive (12) and shift lever (10) to the rest position after key start switch (7) is released and solenoid contacts (8) have been opened. A semi-solid link mechanism prevents welding of the solenoid contacts.
The starting motor has a two-stage mechanical pinion drive (12) that protects armature (14) from an overspeed condition. The pinion drive also allows a smooth engagement of pinion (13) into the flywheel ring gear. The pinion drive is held on the splines of the armature shaft. The pinion drive is connected to the pinion (13) through the teeth of the integral overrunning clutch. Shift lever (10) moves the pinion drive (12) axially in the direction of the ring gear.
When the key start switch (7) is closed, the following components are energized: start (S)terminal (4), pull-in winding (3) and hold-in winding (5). The solenoid plunger pulls the shift lever (10) against the force of the spring (1). The shift lever pushes the pinion drive (12) toward the engine flywheel. The armature (14) has not yet turned. The solenoid contacts (8) have not closed. This sends starting motor current to the excitation windings and the armature windings. If the pinion (13) can immediately engage the flywheel ring gear, the pinion moves forward. When the pinion reaches the end of the drive pinion shaft and the solenoid contacts (8) close. The starting motor is now in partial engagement.
If a pinion tooth meets a ring gear tooth, the pinion cannot immediately mesh with the ring gear. The solenoid contacts (8) close as the meshing spring is compressed through the shift lever (10). The starting motor is now turned on. The operation turns the pinion (13). The pinion initially meshes with the teeth of the ring gear. The pressure from the meshing spring causes the pinion (13) to fully mesh. The pressure from the meshing spring causes the ring gear to fully mesh.
At the end of solenoid armature travel, solenoid contacts (8) close. This allows full battery voltage to be applied to battery (Bat) terminal (6) and motor (Mtr) terminal (9). The starting motor current energizes the field winding (11). The starting motor current powers the starting motor. Armature (14) now begins to rotate and the helical spline forces the pinion farther into the ring gear until the pinion contacts the stop ring of the armature shaft.
The pull-in winding (3) is turned off when the starting circuit is closed. Hold-in winding (5) remains energized. The hold-in winding magnetic force is enough to hold the solenoid plunger in the pull-in position until the engine is started.
When the engine starts and the ring gear turns pinion (13) faster than the starting motor, the clutch section of the pinion drive (12) breaks the connection between the pinion and the armature shaft. This prevents damage to the armature from being rotated too fast. The pinion remains meshed with the ring gear while the shift lever (10) is held in the engaged position. The shift lever assembly and pinion drive are returned to the rest position by the return spring (1) only when the key start switch is released. The return spring also keeps the pinion in the rest position until the starting motor is again operated.
When the key start switch (7) is closed, the following components are energized: start terminal (4), pull-in winding (3) and hold-in winding (5). The activation of the pull-in winding (3) and the hold-in winding (5) produces a magnetic force. The magnetic force will pull the plunger to the right. The plunger will pull the shift lever (10) which will compress the return spring (1). The shift lever will push the pinion assembly along the armature shaft toward the flywheel ring gear.
The pinion gear (13) may meet a tooth of the flywheel ring gear as the pinion gear tries to move forward. The other drive components will continue to be pushed forward. The helical spline of the overrunning clutch portion of the pinion drive assembly (12) rotates the pinion gear in the cranking direction. The spring of the pinion drive assembly is being compressed. The pinion tooth will slide past the tooth on the flywheel ring gear until the next gap is found. The pinion gear will then engage onto the flywheel due to the pressure that is built up in the compressed spring. At the same time, the overrunning clutch rotates in the overspeed direction.
The pinion gear may also meet a damaged ring gear tooth or a notched ring gear tooth. While the pinion drive assembly (12) is being pushed forward, the armature assembly (14) is being rotated in the opposite direction. This is due to the helical spline. The spring of the pinion drive assembly is also becoming compressed. Due to the forces that are being applied to the drive components onto the damaged tooth, the starting motor current may not have force enough to turn the armature. The starting attempt must be stopped. When the key start switch is released, the pinion drive assembly will release the compression of the spring. This will cause the pinion gear to rotate. The pinion gear is now ready to mesh with the flywheel ring gear. The starting attempt can now be retried.
When the pinion gear (13) meshes completely with the flywheel ring gear, solenoid contacts (8) close. Full battery voltage is then applied to the battery terminal "Bat" (6) and the motor terminal "Mtr" (9). Starting motor current will then energize the field winding (11) and the armature (14). The pull-in winding (3) will become de-energized. The hold-in winding (5) will still have enough force to hold in the plunger assembly until the solenoid contacts (8) are open. The starting motor starts to crank the engine with full torque.
As soon as the engine starts, the flywheel ring gear turns the pinion gear (13) faster than the starting motor's normal speed. The overrunning clutch breaks the mechanical connection between the two gears. The pinion gear turns on the helical spline which will compress the spring in the pinion drive assembly. The pinion gear will then be pulled from the flywheel gear. Flyweights also help to break the mechanical connection between the two gears. This process must take place in order to prevent the starting motor from being rotated at speeds higher than maximum permissible speed. When the key start switch (7) is released, the shift lever assembly and pinion drive assembly will return to the rest position. The solenoid contacts open and the starting motor turns off. The rotating armature is quickly stopped by a mechanical brake disc.
Air Conditioning and Heating R134a for All Caterpillar Machines - SENR5664
Interruptor de presión (refrigerante)
SMCS - 1435-PX ; 7320-QW
Interruptor de baja presión del sistema de aire acondicionado
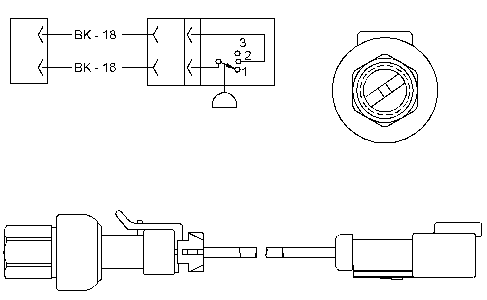
Símbolo y dibujo esquemáticos para el interruptor de alta y baja presión
El interruptor de alta y baja presión se usa para supervisar la presión de refrigerante procedente del lado de descarga del compresor de refrigerante. El interruptor de presión impide que el compresor funcione cuando la presión de la tubería de descarga supere la gama de presiones específicas o no mantenga una gama de presiones específica. Este interruptor está conectado eléctricamente en serie con el embrague magnético del compresor de refrigerante y el termostato del serpentín del evaporador. De forma similar al interruptor del termostato, el compresor no funcionará cuando el interruptor de alta y baja presión esté ABIERTO. Cuando el interruptor de presión de alta y baja presión esté CERRADO, la corriente atravesará el interruptor y el conjunto de serpentín en el embrague magnético. Esto hace que funcione el compresor.
El interruptor de presión alta-baja tiene dos puntos de control de presión que harán que los contactos del interruptor se ABRAN. Para una condición de baja presión, los contactos del interruptor se ABRIRÁN siempre que el valor de la presión de la tubería de descarga disminuya a menos de 170 kPa (25 lb/pulg²). Los contactos del interruptor permanecerán en la posición ABIERTA hasta que el valor de presión aumente a 275 kPa (40 psi) o más. Para una condición de alta presión, los contactos del interruptor se ABRIRÁN siempre que el valor de la presión de la tubería de descarga supere los 2.800 kPa (405 lb/pulg²). Los contactos del interruptor permanecerán en la posición ABIERTA hasta que el valor de la presión disminuya a 1.750 kPa (255 lb/pulg²) o menos.
Símbolo y dibujo esquemáticos para el interruptor de baja presión
El interruptor de baja presión se usa sólo en aplicaciones para la máquina que también usa el relé de retardo de protección del compresor. El interruptor de baja presión se usa para supervisar la presión de refrigerante que llega al lado de succión del compresor de refrigerante. El interruptor de presión impide que el compresor funcione cuando la presión de la tubería de succión no mantenga una gama de presiones específica. Este interruptor está conectado eléctricamente en serie con el relé de retardo de protección del compresor, el interruptor de alta y baja presión y el termostato del serpentín del evaporador. El compresor no funcionará cuando el interruptor de baja presión esté ABIERTO. Cuando el interruptor de baja presión esté CERRADO , se envía una señal de tierra al relé de retardo de protección del compresor. Un interruptor de baja presión CERRADO indica que la presión de la tubería de succión es suficientemente alta para permitir que funcione el compresor de refrigerante. El relé de retardo de protección del compresor se encenderá haciendo que opere el compresor.
Los contactos del interruptor de baja presión se ABRIRÁN siempre que el valor de la presión de la tubería de succión disminuya a menos de 34 kPa (5 lb/pulg²). Los contactos del interruptor permanecerán en la posición ABIERTA hasta que el valor de presión aumente a 104 kPa (15 psi) o más.
C27 and C32 Engines for Caterpillar Built Machines - SENR9937
Sistema eléctrico
SMCS - 1400; 1550; 1900
Referencia
Consulte el diagrama del sistema eléctrico completo del motor que figura en Diagrama eléctrico . Consulte información adicional en el manual de Localización y solución de problemas electrónicos .
Prácticas de conexión a tierra
Las conexiones a tierra correctas para el sistema eléctrico de la máquina y del motor son necesarias para el rendimiento y la fiabilidad correctos de la máquina. Una conexión a tierra incorrecta produce recorridos de circuitos eléctricos descontrolados y no fiables.
Los recorridos del circuito eléctrico del motor descontrolados pueden resultar dañar los cojinetes de bancada, las superficies de los muñones de los cojinetes de bancada y los componentes de aluminio.
Para asegurar un funcionamiento apropiado de los sistemas eléctricos de la máquina y del motor, se debe usar una cinta de conexión a tierra del motor al bastidor con una vía directa al borne negativo de la batería. Esto se puede proporcionar por medio de una conexión de tierra para el motor de arranque, una conexión de tierra del bastidor al motor de arranque o una conexión de tierra directa del bastidor al motor.
Se debe usar una cinta de conexión a tierra del motor al bastidor para conectar el terminal de tierra del motor al bastidor de la máquina y al borne negativo de la batería.
El motor tiene que tener un cable de conexión a tierra a la batería.
Se deben combinar los cables o cintas de conexión a tierra en los terminales de tierra que solamente se utilicen para las conexiones a tierra. Todas las conexiones a tierra deben estar apretadas y no pueden estar corroídas.
Todos las vías a tierra deben ser capaces de llevar cualquier falla probable de corriente eléctrica. Se recomienda un cable AWG N°0 o mayor para la cinta de conexión a tierra a la culata.
El alternador del motor debe estar conectado a tierra a la batería por medio de un cable de tamaño suficiente para soportar la corriente de carga máxima del alternador.
El motor tiene varios componentes de entrada que son electrónicos. Estos componentes requieren un voltaje de operación.
A diferencia de muchos sistemas electrónicos del pasado, este motor tolera el ruido eléctrico producido por fuentes externas comunes. Los zumbadores que usan energía eléctrica pueden causar interrupciones de la fuente de alimentación. Si se usan zumbadores en cualquiera parte de la máquina, el sistema electrónico del motor se debe activar directamente desde el sistema de baterías a través de un relé especial. Los componentes electrónicos del motor no se deben activar mediante una fuente de alimentación común a otras actividades relacionadas con el interruptor con llave.
Sistema eléctrico del motor
El sistema eléctrico tiene los siguientes circuitos separados:
Carga
Arranque
Accesorios con amperaje bajo
Algunos de los componentes del sistema eléctrico se usan en más de un circuito. Los siguientes componentes son comunes en más de un circuito:
Batería o baterías
Disyuntores
Cables de batería
Amperímetro
El circuito de carga opera cuando el motor esté en funcionamiento. Un alternador produce la electricidad para el circuito de carga. Un regulador de voltaje en el circuito controla la salida eléctrica para mantener la batería completamente cargada.
Se activa el circuito de arranque sólo cuando se activa el interruptor de arranque.
El circuito del accesorio con amperaje bajo y el circuito de carga se conectan a través del amperímetro. El circuito de arranque no está conectado a través del amperímetro.
Componentes típicos del alternador (1) Regulador (2) Cojinetes de rodillos (3) Devanado del estator (4) Cojinete de bolas (5) Puente rectificador (6) Devanado inductor (7) Conjunto de rotor (8) Ventilador
El alternador es impulsado por una correa de la polea del cigüeñal. Este alternador es una unidad de carga trifásica autorrectificadora, y el regulador forma parte del alternador.
El diseño del alternador no tiene ninguna necesidad de anillos colectores, y la única pieza móvil es el conjunto de rotor. Todos los conductores que transportan corriente son estacionarios. Los siguientes conductores están en el circuito:
Devanado del inductor
Devanados del estator
Diodos rectificadores
Componentes del circuito del regulador
El conjunto de rotor tiene muchos polos magnéticos que se parecen a dedos con entrehierros entre cada uno de los polos opuestos. Los polos tienen un magnetismo residual. El magnetismo residual produce un campo magnético pequeño entre los polos. A medida que el conjunto de rotor empieza a girar entre el devanado inductor y los devanados del estator, se produce una pequeña cantidad de corriente alterna (CA). La corriente alterna se produce en los devanados del estator del campo magnético pequeño. La corriente alterna se convierte en corriente continua (CC) cuando la corriente alterna atraviesa los diodos del puente de rectificador. La corriente se usa para las siguientes aplicaciones:
Cargar la batería
Alimentar el circuito del accesorio que tenga el amperaje bajo
Intensificar el campo magnético
Las dos primeras aplicaciones usan la mayor parte de la corriente. A medida que la corriente continua aumenta a través de los devanados inductores, se aumenta la fuerza del campo magnético. A medida que aumenta el campo magnético, se produce más corriente alterna en los devanados del estator. La mayor velocidad del conjunto de rotor también aumenta la salida de corriente y voltaje del alternador.
El regulador de voltaje es un interruptor electrónico de estado sólido. El regulador de voltaje detecta el voltaje en el sistema. El regulador de voltaje cambia de CONECTADO a DESCONECTADO muchas veces por segundo para controlar la corriente de campo del alternador. El alternador utiliza la corriente inductora para generar la salida de voltaje requerida.
ATENCION
No opere nunca el alternador sin la batería en el circuito. La conexión o desconexión del alternador con una carga pesada en el circuito puede causar daños en el regulador.
Un solenoide es un interruptor electromagnético que efectúa dos funciones básicas:
El solenoide de arranque cierra el circuito de alta corriente del motor de arranque con un circuito del interruptor de arranque de baja corriente.
El solenoide de arranque conecta el piñón del motor de arranque con la corona.
El solenoide tiene devanados (un juego o dos juegos) alrededor de un cilindro hueco o una caja hueca. La caja del solenoide tiene un émbolo cargado por resorte. El émbolo puede moverse hacia adelante y hacia atrás. Cuando se cierra el interruptor de arranque y se envía electricidad por los devanados, se induce un campo magnético. El campo magnético desplaza el émbolo hacia adelante, hacia el interior de la caja del solenoide. Esto mueve la palanca de cambios para que el engranaje de impulsión del piñón se engrane con la corona. El extremo delantero del émbolo hace entonces contacto a través de la batería y a través de los terminales de motor del solenoide. El motor de arranque empieza a hacer girar el volante del motor.
Cuando se abre el interruptor de arranque, la corriente deja de circular a través de los devanados. El resorte hace volver ahora al émbolo a la posición original. Al mismo tiempo, el resorte separa el piñón del volante.
Cuando se utilizan dos conjuntos de devanados en el solenoide, los devanados se llaman de desactivación y activación. Ambos devanados están enrollados alrededor del cilindro un mismo número de vueltas. El devanado de activación utiliza un cable de mayor diámetro para producir un campo magnético más fuerte. Cuando se cierre el interruptor de arranque, parte de la corriente circula desde la batería a través del devanado de desactivación. El resto de la corriente circula por los devanados de activación, al terminal del motor, y después a tierra. Cuando se activa el solenoide, la corriente no pasa a través de los devanados de activación. Solamente los devanados de desactivación más pequeños están en operación durante el período prolongado necesario para que arranque el motor. El solenoide absorberá ahora una menor cantidad de corriente procedente de la batería. El calor producido por el solenoide se mantendrá a un nivel aceptable.
Componentes típicos del motor de arranque (9) Inductor (10) Solenoide (11) Embrague (12) Piñón (13) Conmutador (14) Conjunto de escobillas (15) Inducido
El solenoide de arranque (10) es un interruptor electromagnético que realiza las siguientes operaciones básicas:
El solenoide de arranque (10) cierra el circuito de corriente alta del motor de arranque con un circuito del interruptor de arranque de corriente baja.
El solenoide de arranque (10) conecta el piñón del motor de arranque (12) con la corona.
El solenoide (10) tiene devanados (uno o dos juegos) alrededor de un cilindro hueco. El cilindro tiene un émbolo cargado por resorte en el interior. El émbolo puede moverse hacia adelante y hacia atrás. Cuando se cierra el interruptor de arranque y la electricidad se envía a través de los devanados, se produce un campo magnético (9). El campo magnético (9) desplaza el émbolo hacia adelante, hacia el interior del cilindro. Esto hace que se mueva la palanca de cambios para conectar el engranaje de impulsión del piñón con la corona. Después, el extremo delantero del émbolo hace contacto a través de la batería y de los terminales del motor del solenoide (10). A continuación, el motor de arranque empieza a hacer girar el volante del motor.
Cuando se abre el interruptor de arranque, la corriente deja de circular por los devanados. El resorte empuja ahora el émbolo nuevamente a la posición original. Al mismo tiempo, el resorte separa el piñón del volante.
Cuando se usen dos conjuntos de devanados de solenoide, los devanados se llaman de desactivación y activación. Ambos conjuntos de devanados tienen el mismo número de vueltas alrededor del cilindro, pero el devanado de activación usa un cable de mayor diámetro. El cable con mayor diámetro produce un campo magnético mayor (9). Cuando se cierra el interruptor de arranque, parte de la corriente pasa de la batería a los devanados de desactivación. El resto de la corriente circula por los devanados de activación al terminal del motor. La corriente circula después por el motor pasando a tierra. Se activa completamente el solenoide (10) cuando la conexión en la batería y el terminal de motor eléctrico esté completa. Cuando se activa completamente el solenoide ( 10), la corriente deja de circular por los devanados de activación. En ese momento, solamente funcionan los devanados de desactivación, que son más pequeños. Los devanados de desactivación operan durante el tiempo necesario para arrancar el motor. El solenoide ( 10) consume ahora menos corriente de la batería y el calor que genera el solenoide (10) se mantiene a un nivel aceptable.
Componentes del sistema de control electrónico
SMCS - 1900
El sistema de control electrónico está diseñado integralmente en el sistema de combustible del motor y en el sistema de admisión de aire y de escape del motor para controlar electrónicamente el suministro de combustible. El sistema de control electrónico permite controlar mejor la sincronización y la relación de combustible/aire en comparación con los motores mecánicos convencionales. La sincronización de la inyección se logra mediante el control de los inyectores de combustible. La velocidad del motor se controla ajustando la duración del ciclo de inyección. El módulo de control electrónico (ECM) activa los solenoides de los inyectores unitarios para comenzar la inyección de combustible. Además, el ECM desactiva los solenoides del inyector unitario para detener la inyección de combustible.
Consulte una explicación completa del proceso de inyección de combustible en Operación de Sistemas , "Sistema de combustible" .
El motor utiliza los tres tipos de componentes electrónicos que se indican a continuación:
Componente de entrada
Componente de control
Componente de salida
Un componente de entrada es uno que envía una señal eléctrica al ECM. La señal enviada tiene tres variables:
Voltaje
Frecuencia
Duración de los impulsos
La variación de la señal responde a un cambio en algún sistema específico del motor. Algunos ejemplos específicos de componentes de entrada son los sensores de sincronización de la velocidad del motor y el sensor de temperatura del refrigerante. El ECM interpreta la señal procedente del componente de entrada como información sobre la condición, el ambiente o la operación del vehículo.
Un componente de control (ECM) recibe las señales de entrada de los componentes de entrada. Los circuitos electrónicos dentro del componente de control evalúan las señales de los componentes de entrada. Estos circuitos electrónicos también suministran energía eléctrica a los componentes de salida del sistema. La energía eléctrica suministrada al componente de salida se basa en combinaciones predeterminadas de los valores de las señales de entrada.
Los componentes de salida se controlan por medio de un módulo de control. El componente de salida recibe energía eléctrica del grupo de control. El componente de salida usa la energía eléctrica para efectuar un ajuste de uno de los sistemas del motor. Un componente de salida también puede proporcionar información del operador.
Por ejemplo, un émbolo de solenoide en movimiento realiza trabajo. El componente ha funcionado realizando trabajo para regular el motor.
Por ejemplo, una luz o una alarma del tablero de control dará información al operador del motor.
Estos componentes electrónicos tienen la capacidad de controlar electrónicamente la operación del motor. Los motores con controles electrónicos ofrecen las siguientes ventajas:
Mejora de rendimiento
Disminución del consumo de combustible
Reducción de los niveles de emisiones
Diversos sensores envían datos al ECM. El ECM usa los sensores siguientes como fuente de datos
Temperatura del refrigerante del motor
Presión de refuerzo
Temperatura de aceite del motor
Presión del aceite del motor
Velocidad del motor
Presión atmosférica
Presión de activación de la inyección
Temperatura del combustible
Presión del combustible
Temperatura del aire de admisión
El ECM procesa los datos. Después, el ECM envía una señal electrónica al inyector de combustible. La señal controlará la cantidad de combustible que se inyecta en el cilindro. Esto optimizará la eficiencia y el rendimiento del motor.
C27 Componentes del sistema de control electrónico (1) Sensor de presión del aire de admisión del lado izquierdo (2) Sensor de temperatura del refrigerante (3) Sensor de presión atmosférica (4) Sensor de presión de aire de admisión del lado derecho (5) Sensor de temperatura del aire de admisión (6) ECM (7) Sensor de velocidad/sincronización
C27 Componentes del sistema de control electrónico (8) Sensor del árbol de levas (9) Sensor de presión de aceite (10) Sensor del cigüeñal del motor
Enlace de datos Cat
Se usa un enlace de datos Cat para lo siguiente:
Comunicar la información del motor.
Comunicarse con el Técnico Electrónico ( ET) de Caterpillar.
Calibre el sistema de control electrónico del motor.
Localice y resuelva los problemas del sistema de control electrónico del motor.
Programa el sistema de control electrónico del motor.
El enlace de datos Cat se usa para comunicar información sobre el motor a otros sistemas de control electrónico. Además, el enlace de datos Cat puede comunicarse con el Cat ET.
El enlace de datos Cat supervisa la información del motor. La información del motor disponible en el enlace de datos Cat incluye lo siguiente:
Presión de refuerzo
Identificación del motor
Velocidad el motor
Presión de aceite
Información de estado y diagnóstico
Posición del acelerador
El Cat ET se puede utilizar para programar los parámetros de configuración del sistema. La herramienta está enchufada en el conector del enlace de datos Cat. Esto permite que el Cat ET se comunique con el ECM. Además, el Cat ET puede usarse para mostrar los valores de tiempo real de toda la información disponible en enlace de datos Cat. Esto ayudará a diagnosticar problemas del motor.
Módulo de Control Electrónico (ECM)
El motor usa un módulo de control electrónico (ECM). El ECM es un dispositivo basado en microprocesador. El ECM está montado en el lado derecho del motor.
Las entradas y las salidas del ECM están diseñadas para resistir los cortocircuitos sin dañar el módulo de control. El sistema de control electrónico del motor tiene las siguientes características diseñadas en el sistema.
Resistencia a la radiofrecuencia
Resistencia a la interferencia electromagnética
El sistema ha pasado pruebas de interferencia de radios de transmisión-recepción y ruidos variables.
La fuente de alimentación del ECM suministra energía eléctrica a todos los sensores y accionadores montados en el motor. Se han diseñado las siguientes precauciones en el ECM.
Protección contra la inversión de polaridad del voltaje
Cambios o aumentos súbitos de voltaje debidos a cargas de alternador súbitas
El ECM también supervisa todas las entradas de los sensores y proporciona salidas correctas además de actuar como una fuente de alimentación. Además, el ECM asegura la operación deseada del motor.
El ECM está programado con una potencia nominal de motor seleccionada de fábrica. La memoria del ECM contiene un código de identificación del módulo de personalidad. Este código se usa para evitar las manipulaciones indebidas o los cambios de módulos de personalidad y otra información de fabricación pertinente.
El mazo de cables se comunica con las áreas siguientes:
ECM
Diversos sensores
Enlace de datos de Cat
Conectores del motor
El ECM está programado para efectuar las siguientes funciones:
Pruebas de diagnóstico en todas las entradas.
Pruebas de diagnóstico en todas las salidas.
Identificar un circuito defectuoso
Una vez que se detecte una falla, ésta se puede mostrar en una luz de diagnóstico. El código de diagnóstico se puede leer usando el Cat ET. Se puede utilizar un multímetro para comprobar la mayoría de los problemas. También se puede utilizar un multímetro para localizar la mayoría de los problemas. El ECM registrará la mayoría de los códigos de diagnóstico generados durante la operación del motor. Estos códigos registrados o intermitentes pueden ser leídos por el Cat ET.
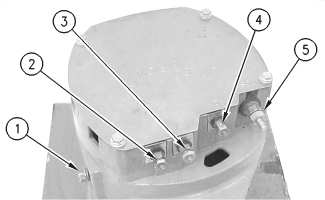


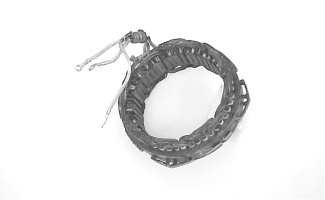


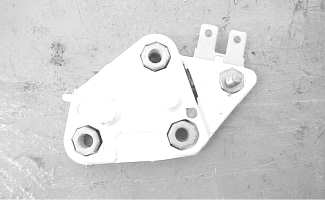


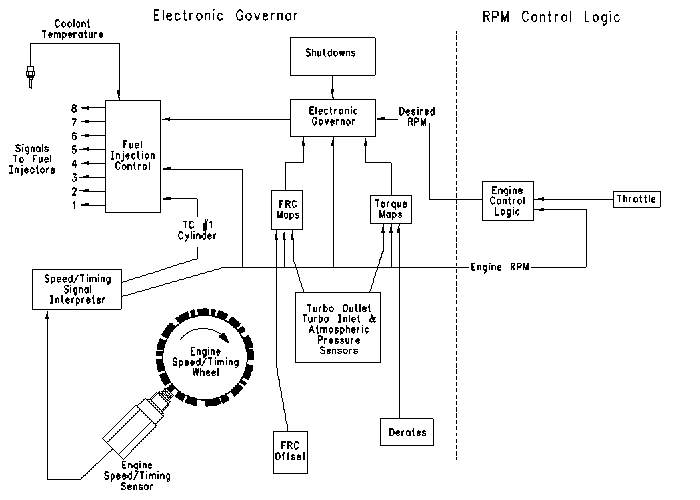


 Ilustración 1
Componentes del alternador (ejemplo típico)
(1) Regulador
(2) Cojinete de rodillos
(3) Devanado del estator
(4) Cojinete de bolas
(5) Puente rectificador
(6) Devanado inductor
(7) Conjunto de rotor
(8) Ventilador
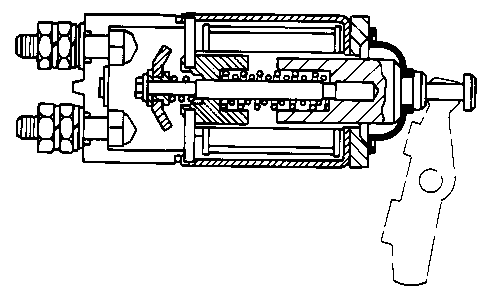 Ilustración 1
Diagrama típico de un solenoide
 Ilustración 1
Sección transversal del motor de arranque (ejemplo típico)
(1) Devanado inductor
(2) Solenoide
(3) Embrague
(4) Piñón
(5) Conmutador
(6) Conjunto de escobilla
(7) Inducido
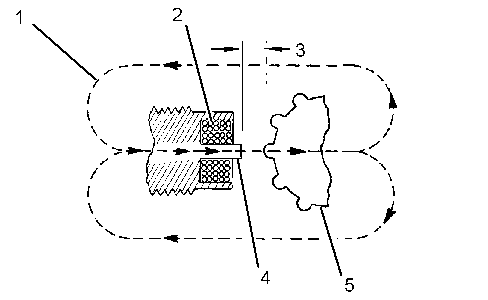 Ilustración 1
Diagrama del sensor de velocidad del motor
(1) Líneas de fuerza magnética
(2) Bobinas
(3) Entrehierro
(4) Pieza polar
(5) Corona del volante